LinuxCNC: обзор возможностей, примеры применения
Мир CNC-оборудования (ЧПУ) долгое время делился на два лагеря: дорогие, закрытые промышленные системы (Fanuc, Siemens) и простые, но ограниченные любительские контроллеры. Однако когда требуются мощность промышленного комплекса, гибкость конструктора и стоимость, доступная малому бизнесу, на сцену выходит LinuxCNC.
Это не просто программа для управления станком. Это полноценная операционная среда, превращающая обычный компьютер в «мозг» сложнейшего механического организма. Цель данной статьи — подробно разобрать принципы работы системы, от базовых концепций до управления шестиосевыми роботами.
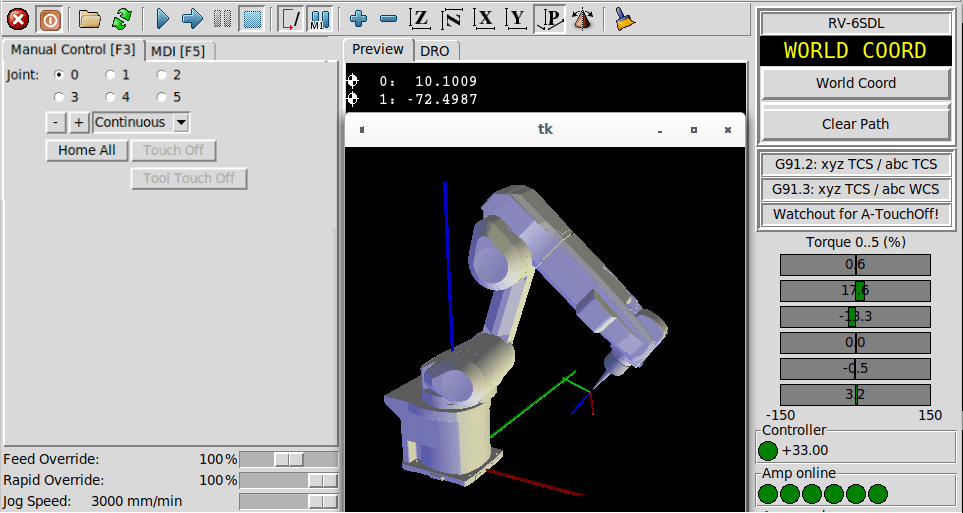
Что такое LinuxCNC и почему он уникален?
Если говорить просто, LinuxCNC — это программное обеспечение с открытым исходным кодом, предназначенное для управления станками, роботами и специализированными механизмами. Его уникальность кроется не в самом факте управления, а в архитектуре, где критически важна точность взаимодействия программы и аппаратного обеспечения в реальном времени.
Открытая архитектура и свободная лицензия
В отличие от проприетарных систем с закрытым кодом, архитектура LinuxCNC предоставляет огромный потенциал для кастомизации. Отсутствие лицензионных отчислений является значимым преимуществом для малого бизнеса, однако главная ценность кроется в абсолютной свободе модификации. Систему можно бесплатно скачать и установить, адаптировав её под любые производственные нужды без привязки к конкретному вендору оборудования.
Ключевые технические особенности
Главная особенность LinuxCNC — это аппаратная абстракция (HAL). Если представить все элементы станка (кнопки, двигатели, датчики) как детали сложного электронного синтезатора, то HAL выступает в роли виртуальной коммутационной панели. Это позволяет сделать виртуальное соединение любого входа с любым выходом прямо в программе, где виртуальная схема полностью заменяет физическую пайку и переписывание низкоуровневого кода.
Вторая особенность — планировщик траекторий. Система оптимизирует весь процесс генерации плавных траекторий, компенсируя люфты механики и кинематические нелинейности, что позволяет получать идеальные поверхности даже на станках любительского класса.
История развития и активное сообщество
Проект зародился в конце 90-х годов в Национальном институте стандартов и технологий США (NIST) под именем EMC (Enhanced Machine Controller). Позже он был переименован в EMC2, а затем в LinuxCNC. За четверть века вокруг него сформировалось глобальное сообщество, где много внимания уделяется обмену опытом и разработке готовых конфигураций. Созданные энтузиастами и инженерами тысячи профилей покрывают практически любые производственные задачи.
Поддерживаемые аппаратные платформы
LinuxCNC не требует экстремальных вычислительных мощностей, но предъявляет строгие требования к стабильности и детерминизму системы.
x86-совместимые компьютеры (Intel/AMD)
Классическая и самая производительная платформа. Обычные ПК или промышленные компьютеры, включая компактные форм-факторы на базе Intel/AMD, позволяют использовать специализированные платы расширения (например, от компании Mesa Electronics). Эти платы берут на себя генерацию высокочастотных импульсов для шаговых двигателей, полностью разгружая центральный процессор.
Одноплатные компьютеры ARM (Raspberry Pi 4/5, Orange Pi)
Современный тренд в области бюджетной автоматизации. Компактные и доступные одноплатные компьютеры теперь вполне справляются с задачами ЧПУ. Благодаря специальным ядрам реального времени, Raspberry Pi 4 и 5 способны эффективно управлять станком, превосходя многие устаревшие специализированные контроллеры по гибкости, что идеально для мобильных и компактных решений.
Требования к процессору, ОЗУ и накопителю
- Процессор: Современный 2-4 ядерный, хотя даже 10-летний Core i5 подойдет с большим запасом производительности.
- ОЗУ: 2–4 ГБ более чем достаточно для любых задач.
- Накопитель: Только SSD. Использование механических HDD категорически не рекомендуется, так как задержки при позиционировании головки могут вызвать «дрожание» (jitter) системы, что напрямую скажется на качестве обработки.
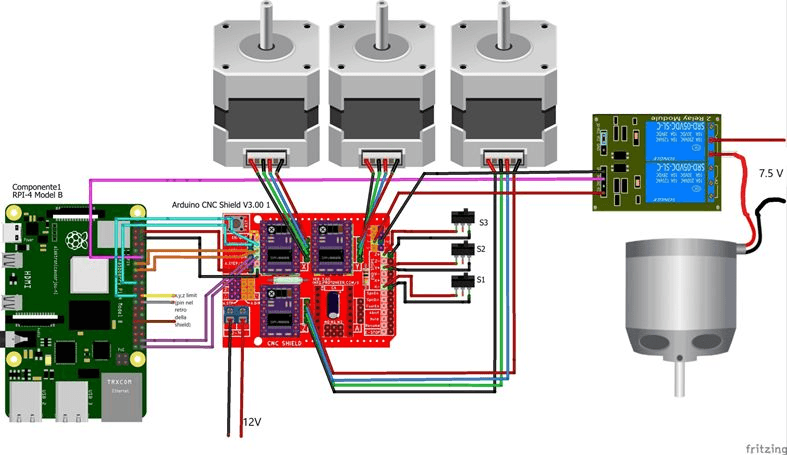
Варианты ядра реального времени
Обычные операционные системы не подходят для ЧПУ. Если после запуска системы фоновые процессы решат «на секунду» обновить антивирус или выполнить дефрагментацию диска, фреза может уйти в деталь и сломаться. В архитектуре LinuxCNC используется специальная модификация ядер реального времени (Real-Time), гарантирующая выполнение критических задач строго в заданный временной интервал.
Preempt-RT — современный стандарт для Ethernet
Это патч реального времени, интегрируемый в стандартное ядро Linux. Он отлично работает с современными интерфейсами (Ethernet, EtherCAT, платы Mesa через сетевой порт) и является выбором №1 для 90% новых проектов благодаря простоте установки и хорошей совместимости.
RTAI — минимальная задержка, но ограниченная совместимость
Решение для «жесткого» реального времени (Hard Real-Time). Исторически идеально подходило для работы через параллельный порт (LPT). Задержки минимальны, но настройка сложна, а поддержка современных материнских плат практически отсутствует, что делает его устаревающим вариантом.
Xenomai — для опытных пользователей (самосборка)
Двухъядерный (dual-kernel) подход, где рядом с обычным ядром Linux работает микроядро, отвечающее за абсолютную точность таймингов. Обеспечивает феноменальную точность, но требует глубоких знаний Linux для самостоятельной сборки и установки.
Основные возможности системы
Полноценное управление движением в реальном времени
Система генерирует плавные траектории, компенсируя люфты механики (backlash compensation) и нелинейности, что позволяет получать идеальные поверхности даже на недорогих станках.
Поддержка различных типов станков и кинематики
От классических 3-осевых фрезеров и токарных станков до гексаподов (станков с параллельной кинематикой) и многоосевых роботов. Система самостоятельно пересчитывает координаты в зависимости от механической конфигурации.
Гибкость настройки через HAL и INI-файлы
- INI-файл — это «паспорт» станка. В нем содержится список физических ограничений: максимальная скорость, ускорения и размеры рабочей области.
- HAL (Hardware Abstraction Layer) — это «нервная система». Здесь логические сигналы (например, «кнопка стоп») связываются с физическими действиями («отключить импульсы на драйверы»).
Интерфейсы и визуальные оболочки для оператора
LinuxCNC не имеет одного фиксированного интерфейса. Можно выбрать оболочку:
- Axis — классическая, строгая, надежная.
- Gmoccapy / QtDragon — современные сенсорные интерфейсы, адаптированные под различные размеры экранов и идеальные для промышленного использования.
Встроенные средства трассировки и логирования сигналов
Инструменты Halmeter и Halscope позволяют заглянуть «внутрь» логики станка. Halscope работает как виртуальный осциллограф: с его помощью можно отследить сигнал и найти скрытую ошибку, анализируя системные сообщения в реальном времени.
Поддержка многозадачности и многоканальности
Система может контролировать любое количество независимых осей или даже два шпинделя одновременно, что критично для сложных многооперационных станков.
Подключение оборудования и настройка
Поддерживаемые интерфейсы связи
- Параллельный порт (LPT): Дешево, но капризно к длине кабелей и электромагнитным помехам.
- Mesa Electronics: Золотой стандарт сообщества. Специализированные PCI/PCIe или Ethernet-платы, которые берут на себя генерацию сигналов, защищая ПК от шумов станка.
- EtherCAT: Современный промышленный стандарт. Позволяет подключать сервоприводы и модули ввода-вывода по одному обычному сетевому кабелю с высокой скоростью обмена данными.
Управление шпинделем: аналоговый сигнал и ШИМ
LinuxCNC умеет управлять частотными преобразователями (ЧП). Можно подавать аналоговый сигнал (0-10 Вольт) для плавной регулировки оборотов или использовать ШИМ (PWM) для управления мощностью лазера или простыми двигателями постоянного тока.
Работа с сервоприводами и шаговыми двигателями
Для шаговых двигателей (открытый контур) система генерирует импульсы направления и шага. Для сервоприводов (закрытый контур) LinuxCNC имеет встроенные PID-регуляторы. Они постоянно сравнивают целевую позицию и фактическое положение по энкодеру, мгновенно корректируя ошибку, что критично при фрезеровке вязких материалов.
Настройка датчиков нуля и концевых выключателей
Система четко разделяет Limit switches (аппаратный стоп при выходе за пределы рабочей зоны) и Home switches (датчики для поиска абсолютного нуля при включении станка). Также поддерживаются пользовательские макросы и автоматические циклы поиска инструмента.
Работа с внешними релейными модулями и ПЛК
Встроенный модуль ClassicLadder позволяет писать логику на языке лестничных диаграмм. Например, можно настроить последовательность: при нажатии кнопки «Пуск» сначала включается смазка, через 2 секунды запускается шпиндель, и только потом начинается движение осей. Это делается за пару минут в удобном графическом редакторе. Надежные электрические контакты в цепях управления и наличие гальванической развязки при этом критически важны для стабильной работы.
Практические примеры применения
Обработка на фрезерных станках
Классическое применение. Система читает G-код, просчитывает траекторию с учетом ускорений и ведет фрезу по сложным 3D-рельефам, формам для литья или ответственным деталям из различных металлов.
Токарные работы и нарезание резьбы
LinuxCNC поддерживает синхронное движение. Это позволяет жестко связать вращение шпинделя и движение суппорта, что дает возможность не только точить, но и выполнять жесткую нарезку резьбы резцом (Rigid Tapping) с идеальным шагом.
Лазерная гравировка и резка
Система поддерживает динамическое управление мощностью лазера. Если станок замедляется на углах, LinuxCNC автоматически уменьшает мощность лазера (через команды M67/M68), чтобы не прожечь деталь в местах поворота.
Библиотека genserkins для 6-осевого манипулятора
Это один из самых мощных и сложных инструментов LinuxCNC, выводящий его за рамки обычных станков в мир робототехники.
Общее описание genserkins и её назначение
genserkins (Generic Serial Kinematics) — это модуль, позволяющий LinuxCNC управлять последовательными роботами-манипуляторами (например, 6-осевыми «руками»), используя стандартные G-коды. Можно писать программу для перемещения инструмента в пространстве XYZ, а система сама рассчитает, как должны согнуться все 6 моторов-суставов.
Принцип работы: прямая и обратная кинематика
- Прямая кинематика: «Если согнуть суставы под такими-то углами, где окажется кисть робота?» (Решается относительно легко).
- Обратная кинематика: «Нужно, чтобы кисть оказалась в точке X,Y,Z. Как именно согнуть каждый сустав?» (Сложная математическая задача, которую
genserkinsрешает в реальном времени).
Настройка через параметры Денавита-Хартенберга (DH)
Чтобы система поняла геометрию робота, ей задаются параметры DH. Это универсальный математический язык робототехники. Достаточно указать длину каждого «плеча» и «предплечья», а также углы смещения между осями вращения.
Пример настройки промышленного робота
Если имеется старый промышленный робот Kuka или ABB с неработающей родной стойкой, можно заменить контроллер на ПК с LinuxCNC, подключить сервоприводы, прописать DH-параметры из мануала робота и получить полноценную систему для сварки, склейки или 3D-печати бетоном, используя привычный G-код.
Реальные проекты на базе LinuxCNC
Сборка и настройка станка PrintNC
Самый известный open-source проект последних лет. Энтузиасты со всего мира собирают тяжелые фрезерные станки из сварной стальной рамы, линейных рельс и шарико-винтовых пар. «Мозгом» этого станка, стоимостью в разы ниже заводских аналогов, является LinuxCNC на базе Raspberry Pi и платы Mesa.
Модернизация промышленных станков с советской электроникой
Модернизация — это поистине большой пласт практических применений. Тяжелые, качественные советские станки имеют отличную механику, но устаревшую электронику (2Р24, НЦ-31). Интеграция LinuxCNC позволяет применить современный набор функций, добавив USB-порты и сетевое управление, сохраняя при этом массивную станину, гасящую вибрации.
Бюджетный ЧПУ-станок на Raspberry Pi
Для хобби, раскроя фанеры или гравировки. На базе одноплатного компьютера и доступных шаговых драйверов можно собрать компактный настольный станок. LinuxCNC здесь работает удивительно стабильно при правильной настройке ядра PREEMPT_RT.
Сравнение с проприетарными решениями
- Fanuc/Siemens: Высокая стоимость, закрытый код, платная техподдержка. Невозможно изменить логику под специфическую задачу без покупки дорогих опций.
- LinuxCNC: Бесплатное ПО с открытым кодом. Можно добавить датчик температуры инструмента с автоматической компенсацией или систему компьютерного зрения. Обратная сторона: требуется понимание принципов работы системы или помощь квалифицированного интегратора.
LinuxCNC представляет собой не просто программное обеспечение, а целую философию свободного и гибкого управления производственным оборудованием. Эта система стирает границу между любительскими проектами и тяжелым промышленным производством, предоставляя инженерам и мастерам инструмент, ограничения которого зависят исключительно от механики станка и компетенций пользователя. Открытая архитектура, мощная математическая база и активное сообщество делают LinuxCNC надежным фундаментом для модернизации существующего оборудования и создания новых уникальных решений.
FAQ: Ответы на частые вопросы
- В: Как LinuxCNC интегрируется с CAD/CAM системами?
- О: LinuxCNC не является CAM-системой, он исполняет G-код. Для работы требуется внешнее ПО для создания управляющих программ: FreeCAD Path, Fusion 360, Estlcam, SheetCam, Inkscape с gcodetools. Предварительные просмотры траектории в CAM-системах позволяют визуально оценить маршрут до начала обработки. Готовый G-код передается на LinuxCNC через USB-накопитель, сетевое соединение или напрямую из CAM по локальной сети.
- В: Что выбрать: LinuxCNC, Klipper или GRBL?
- О: Выбор зависит от конкретных задач. GRBL — микроконтроллерная прошивка для Arduino. Дешево и просто, но ограничено 3 осями, без компенсации люфтов и со слабой математикой траекторий. Подходит для простых граверов и легких фрезеров. Klipper — гибрид: тяжелые вычисления на одноплатном компьютере, а тайминги на микроконтроллере. Отлично подходит для 3D-принтеров и набирает популярность для ЧПУ, но пока уступает LinuxCNC в зрелости для сложных фрезерных работ. LinuxCNC — полноценная система реального времени для серьезных задач: многоосевая обработка, токарные работы с синхронизацией шпинделя, роботы-манипуляторы и промышленная надежность.
- В: Как обеспечить резервное копирование и быстрое восстановление системы?
- О: Потеря настроенной системы LinuxCNC может остановить производство. Рекомендуется: - Образы системы: регулярно создавать полные образы SD-карты или диска через утилиты dd или Clonezilla. - Git для конфигураций: хранить INI-файлы, HAL-конфигурации и файлы постпроцессоров в Git-репозитории. INI-файлы можно править в любом удобном текстовом редакторе. - Документация: следует вести журнал изменений, сохраняя все записи о каждой модификации HAL. - Аварийный образ: иметь готовый образ с базовой конфигурацией, который можно развернуть за 15 минут.
- В: Можно ли использовать LinuxCNC в коммерческих целях и есть ли платная поддержка?
- О: Да, можно. Лицензия GPL не запрещает коммерческое использование. Систему можно устанавливать на продаваемые станки, использовать в собственном производстве без отчислений и модифицировать код под специфические нужды. Подробную документацию и свежие драйверы всегда можно найти на официальном сайте проекта. Варианты поддержки: - Официальная: через форум linuxcnc.org (бесплатно, но без гарантий уровня обслуживания SLA). - Коммерческая: компании-интеграторы предлагают платную настройку, обучение и техническую поддержку. - Консалтинг: многие эксперты сообщества оказывают услуги по настройке за вознаграждение.
- В: Какие типичные ошибки допускают новички при первой настройке?
- О: 1. Игнорирование jitter-теста: попытка запустить LinuxCNC без предварительной проверки задержек системы. Результат — пропуски шагов и брак в деталях. 2. Неправильная настройка PID: слишком агрессивные коэффициенты для сервоприводов вызывают вибрацию и ускоренный износ механики. 3. Отсутствие гальванической развязки: подключение драйверов напрямую к параллельному порту без опторазвязки приводит к выгоранию портов от электромагнитных помех. 4. Слишком высокие ускорения: попытка выжать максимум из легкой механики приводит к потере шагов и смещению координат. 5. Игнорирование концевиков: настройка без аппаратных limit switches создает риск уехать в тупик и сломать механику станка. Изучение системы начинается с минимальных скоростей и ускорений, постепенно повышая их под строгим контролем качества.
- В: Какие перспективы развития у LinuxCNC в ближайшие годы?
- О: - Улучшение поддержки Ethernet: развитие протоколов EtherCAT и Ethernet/IP для более простой интеграции современных сервоприводов. - Web-интерфейсы: активная разработка браузерных оболочек для удаленного управления со смартфонов и планшетов. - Интеграция с Industry 4.0: добавление поддержки OPC UA и MQTT для интеграции в умные производства и IoT-системы. - Упрощение установки: создание более дружелюбных инсталляторов и Live-образов для новичков. - Расширение библиотек кинематик: появление готовых конфигураций для новых типов роботов и параллельных кинематик. Проект остается активным: регулярные релизы, рост сообщества и увеличение числа коммерческих интеграций говорят о том, что LinuxCNC продолжит развиваться как надежная альтернатива дорогим проприетарным системам.


Комментарии (0)
Пока нет комментариев. Будьте первым!